Domain geradestehen.de kaufen?
Wir ziehen mit dem Projekt
geradestehen.de um.
Sind Sie am Kauf der Domain
geradestehen.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain geradestehen.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
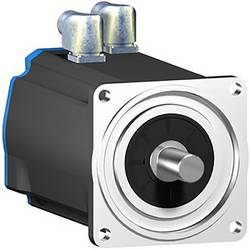
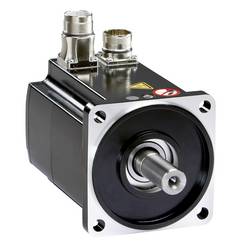
Schneider Electric Servomotor BCH2MM2022CA6CServomotor BCH2 der Reihe Lexium 28-Servoantriebe. Die BCH2-Reihe beinhaltet bürstenlose synchrone AC-Servomotoren mit kompakten Abmessungen für dynamische Anwendungen. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,55 Nm. Sein Wicklungstyp ist optimiert auf das Drehmoment bei 2000 U/min und weist ein mittleres Trägheitsmoment auf. Die Nennleistung beträgt 2000 W. Der elektrische Anschluss erfolgt über MIL-Stecker. Zur Befestigung beträgt der Motorflansch 130 mm. Ein hochauflösener 20Bit-Absolutwertgeber als Singelturn ermöglicht eine präzise Regelung. Das Wellenende ist ist glatt ausgelegt und konform zu Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Zum Betrieb ist der zugehörige Servorverstärker aus der Reihe Lexium 28 vorgesehen: LXM28.U20M3X.1645,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2053P37F1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.17949,00 €*Versand: 74,97 €Sichere Weiterleitung zum Anbieter
-
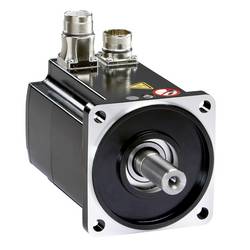
Schneider Electric Servomotor BMH2052P27F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 62,5 Nm und erreicht ein Spitzendrehmoment von 220 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2400 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 6,26 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.15219,00 €*Versand: 74,97 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2K571PB1F0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,62 Nm sowie ein Dauerdrehmoment von 0,44 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5100 U/min. Über den Feldbus Ethernet IP erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschluss sind Leiterplattensteckverbinder vorhanden. Eine Haltebremse ist integriert.3405,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Welche Verantwortung tragen Medienvertreter in Bezug auf die Objektivität und Ausgewogenheit ihrer Berichterstattung?
Medienvertreter tragen die Verantwortung, objektiv und ausgewogen über Ereignisse zu berichten, um ihre Glaubwürdigkeit zu wahren. Sie sollten verschiedene Perspektiven darstellen und Fakten von Meinungen trennen, um eine faire Berichterstattung zu gewährleisten. Eine verzerrte oder einseitige Darstellung kann das Vertrauen der Öffentlichkeit in die Medien untergraben. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Unabhängigkeit. Verantwortung. Wirkung, Fachbücher von Kay SchellerKay Scheller: Zum Geleit. Teil I - Gründungsjahre und Neuausrichtung. Hans-Peter Ullmann: Vom Rechnungshof des Deutschen Reichs zum Bundesrechnungshof. Bernhard Gotto: Papiertigerdressur - Die Berichte des Bundesrechnungshofes im parlamentarischen Entlastungsverfahren in den 1950er- und 1960er-Jahren. Christoph Gröpl: Die Haushaltsreform von 1969: ein Meilenstein für das Haushaltsrecht und für die externe Finanzkontrolle, ein Rückschritt für die Begrenzung der Staatsverschuldung. Lars P. Feld, Julia Braun, Joshua Hassib und Daniel Nientiedt: Die verfassungsrechtliche Schuldenregel: Ausgestaltung, Wirkung und Reformen. Teil II - Die Welt wird grösser: Exogene Faktoren und ihr Einfluss auf die Tätigkeit des Bundesrechnungshofes. Kay Scheller: Der Bundesrechnungshof weltweit im Einsatz: Gestiegene Anforderungen für die externe Finanzkontrolle in einer europäisch und global vernetzten Welt. Margit Kraker: Internationale Zusammenarbeit der Obersten Rechnungskontrollbehörden: Institutionen, Formate, Instrumente. Hanno Kube: Verfassungsrechtliche Stellung und Aufgaben des Bundesrechnungshofes - insbesondere zur Verfassungsmässigkeitskontrolle. Thiess Büttner: Regelbasierte Fiskalpolitik: Theorie und Praxis. Teil III - Neue Wege. Silke Übelmesser: Stabile und nachhaltige öffentliche Finanzen als Grundlage staatlicher Handlungsfähigkeit. Kai Preissmann: Staatsmodernisierung ist möglich - zehn Thesen für leistungsfähigere Behörden mit Beispielen aus einem Jahrzehnt Reformen im Bundesrechnungshof. Frauke Rostalski: Künstliche Intelligenz und digitale Desinformation: Herausforderungen für staatliche Institutionen. Helge Braun: 75 Jahre Bundesrechnungshof - die starke Stimme für Haushaltsdisziplin, für Haushaltsklarheit und -wahrheit wird mehr gebraucht denn je. Autorenverzeichnis.99,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH1404P21A2PServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 33,4 Nm und erreicht ein Spitzendrehmoment von 131,9 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 4190 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 + M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.4245,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BCH2MM2022CA6CServomotor BCH2 der Reihe Lexium 28-Servoantriebe. Die BCH2-Reihe beinhaltet bürstenlose synchrone AC-Servomotoren mit kompakten Abmessungen für dynamische Anwendungen. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,55 Nm. Sein Wicklungstyp ist optimiert auf das Drehmoment bei 2000 U/min und weist ein mittleres Trägheitsmoment auf. Die Nennleistung beträgt 2000 W. Der elektrische Anschluss erfolgt über MIL-Stecker. Zur Befestigung beträgt der Motorflansch 130 mm. Ein hochauflösener 20Bit-Absolutwertgeber als Singelturn ermöglicht eine präzise Regelung. Das Wellenende ist ist glatt ausgelegt und konform zu Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Zum Betrieb ist der zugehörige Servorverstärker aus der Reihe Lexium 28 vorgesehen: LXM28.U20M3X.1645,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2053P37F1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.17949,00 €*Versand: 74,97 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMH2052P27F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 62,5 Nm und erreicht ein Spitzendrehmoment von 220 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2400 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 6,26 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.15219,00 €*Versand: 74,97 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2K571PB1F0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,62 Nm sowie ein Dauerdrehmoment von 0,44 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5100 U/min. Über den Feldbus Ethernet IP erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschluss sind Leiterplattensteckverbinder vorhanden. Eine Haltebremse ist integriert.3405,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2K571PC1A0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,62 Nm sowie ein Dauerdrehmoment von 0,44 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5100 U/min. Über den Feldbus Ethernet IP erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.2875,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2K571PC2A0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,62 Nm sowie ein Dauerdrehmoment von 0,44 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5100 U/min. Über den Feldbus Ethernet IP erfolgt die Ansteuerung. Ein Multiturn-Encoder mit 16384 Punkte/Umdrehung bei 4096 Umdrehungen ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.3619,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Welche Verantwortung tragen Medienvertreter in Bezug auf die Objektivität und Ausgewogenheit ihrer Berichterstattung?
Medienvertreter tragen die Verantwortung, objektiv und ausgewogen über Ereignisse zu berichten, um ihre Glaubwürdigkeit zu wahren. Sie sollten verschiedene Perspektiven darstellen und Fakten von Meinungen trennen, um eine faire Berichterstattung zu gewährleisten. Eine verzerrte oder einseitige Darstellung kann das Vertrauen der Öffentlichkeit in die Medien untergraben. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.